雷军最新发文:小米机器人已在汽车工厂实习,未来5年会有大批人形机器人进厂干活
今天下午,雷军发文透露,小米机器人已经开始在汽车工厂实习。

据雷军介绍,通用VLA基座模型Xiaomi-Robotics-0的基础上,结合多模态感知能力和强化学习技术,小米人形机器人初步实现了在自攻螺母上件工站、料箱搬运等场景的自主工作。
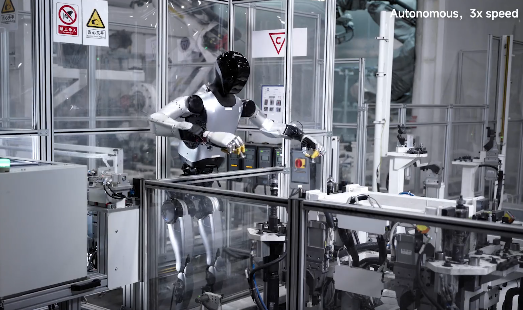
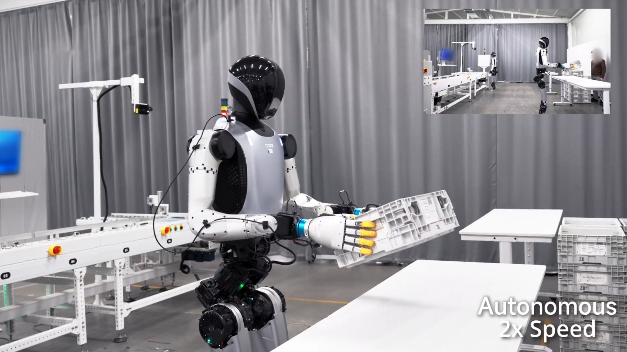
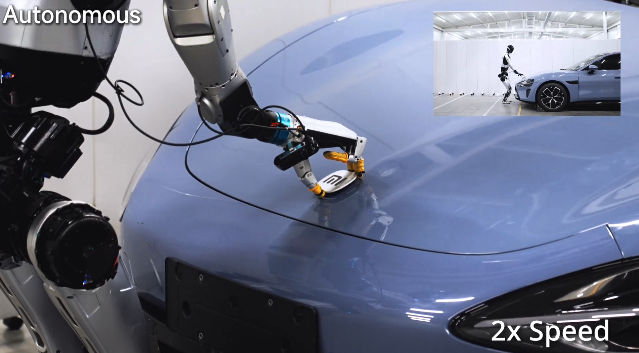
雷军称,“我预计,未来5年会有大批量人形机器人进入小米工厂干活。”
之后雷军还附上一篇技术介绍的文章,供大家详细了解——
《从实验室到车间:小米机器人在汽车工厂“实习”》
此前已向大家介绍过基于触觉的抓取微调模型 TacRefineNet 和机器人 VLA(Vision-Language-Action)大模型 Xiaomi-Robotics-0,它们让机器人不仅拥有“博学的大脑”与“敏捷的身手”,更补上了机器人智能的“最后一块拼图”——触觉感知。
当我们真正从实验室走向汽车工厂,一道巨大的现实鸿沟赫然出现:生产节拍和合格率。在实验室中,可以进行成千上万次的失败迭代,而工厂要求动作精准可靠,生产节拍分秒不差。如何从“学徒工”成长为“正式工”,是机器人面临的硬核考验。
今天我们向大家汇报,在真实汽车工厂里,小米机器人在自攻螺母上件工站中连续自主运行 3 小时的成果:双侧同时安装成功率为 90.2%,同时满足了最快76 秒的产线生产节拍要求。
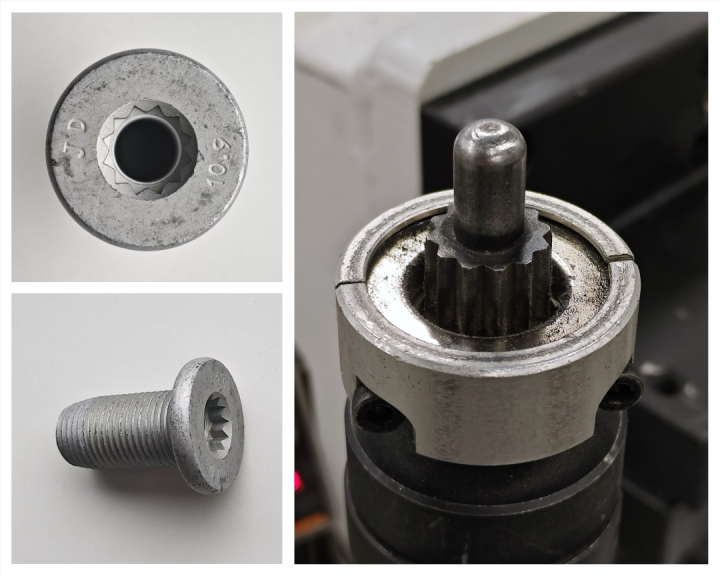
在该任务中,机器人连续从自动送钉设备中精准抓取自攻螺母,并放置在自攻拧紧的定位工装上,配合滑台输送和自攻工位的自动定位锁定,实现汽车一体化压铸后地板零件自攻螺母的自动化自攻拧紧作业。
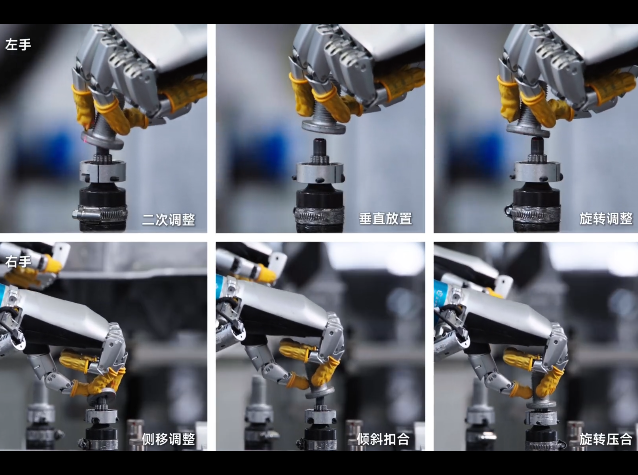
其中,难度最高的环节集中在自攻螺母的安装过程,需要确保其与定位销轴的精确对准和可靠贴合。而自攻螺母内侧的花键结构,每次抓取不固定的手内姿态,以及定位销轴上磁吸力带来的拉扯影响,都大幅增加了装配难度。以下是在完成任务时遇到“精准对位”的不同情况: